 Python: Retninger
Denne oppgaven er en del av oppgavesamlingen Programmering i micro-python og bygger videre på Python: Rotasjon og fall.
Vi anbefaler at du laster ned og skriver koden din i mu editor når du jobber med disse oppgavene. Instruksjoner for hvordan man laster ned Mu finner du på nettsiden via linken.
Når Mu er installert kan du koble micro:biten din til datamaskinen via en USB-kabel. Skriv koden din i editor-vinduet og trykk på “Flash”-knappen for å laste koden over på micro:biten. Hvis det ikke fungerer, sørg for at micro:biten har dukket opp som en USB-enhet på datamaskinen din.
Introduksjon
Visste du at micro:bit'en inneholder et kompass? Dersom du noen gang skal lage en værstasjon kan du bestemme vindretningen, eller navigere deg igjennom Amazonas.
Kompass
Et bruksområde for kompasset er å fortelle deg hvilken retning som er Nord:
from microbit import *

compass.calibrate()

while True:
    needle = ((15 - compass.heading()) // 30) % 12
    display.show(Image.ALL_CLOCKS[needle])
Merk
Du må kalibrere kompasset før det kan gjøre målinger. Dersom du glemmer å
gjøre dette vil kompasset bare vise tull. calibration metoden kjører et kjekt
lite programm som hjelper enheten å finne ut hvor den er i forhold til jordens
magnetfelt.
For å kalibrere kompasset, snu rundt på micro:bit'en til en sirkel av pixler er tegnet på kanten av displayet.
I resten av oppgaven skal vi prøve å bryte ned hva koden ovenfor gjør, da det kan være vanskelig å forstå detaljene med en gang.
 Activity checklist
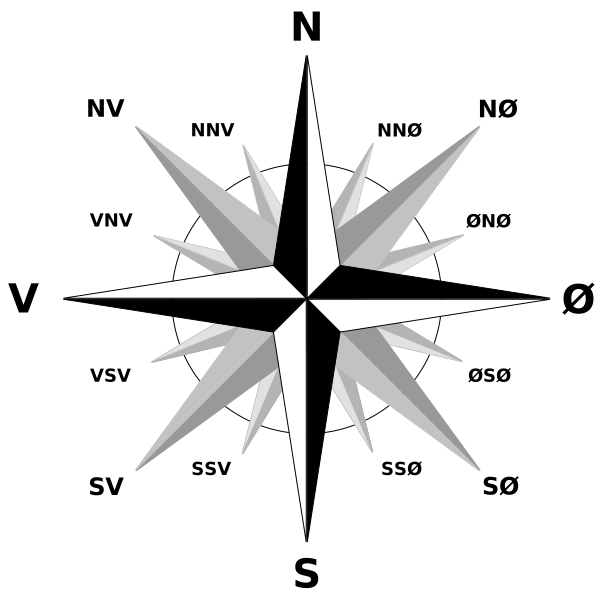
Vi skal nå se nærmere på hva compass.calibrate() gjør.
from microbit import *

compass.calibrate()

while True:
    display.scroll(str(compass.calibrate()))
Hint
Funksjonen compass.calibrate() viser altså hvor mange grader unna Nord vi
står. Med andre ord spytter funksjonen ut ett tall slik at 0 ≤ compass.calibrate() ≤ 360.
from microbit import *

display.show(Image.ALL_CLOCKS[A])
Hint
Som du kanskje har funnet ut er ALL_CLOCKS en liste som inneholder 12 ulike
bilder, disse kan velges fra og med 0 til og med 11.
from microbit import *

display.show((15 - A // 30) % 12)
Gratulererer. Dersom du har klart å løse oppgavene ovenfor er du klar til å gå ut og utforske verden med kompasset ditt!
Neste oppgave i samlingen er Python: Input og output. Klikk videre for å fortsette gjennom samlingen.